Заказать задачи по теоретической механике или математике
| Главная » Файлы » Теоретическая механика (термех) |
| 03.09.2013, 00:53 | ||
|
При решении задач, приведенных в этой главе, необходимо использовать не две оси координат, которые всегда можно расположить в одной плоскости – в плоскости рисунка, иллюстрирующего задачу, а три взаимно перпендикулярные оси. Эти оси нельзя расположить в одной плоскости и при изображении пространственной системы сил на рисунке надо использовать одну из принятых в машиностроительном черчении аксонометрических проекций (ГОСТ 2.305–68. Изображения – виды, разрезы, сечения). На рис. 145 показано изображение трех взаимно перпендикулярных плоскостей в изометрической проекции. Пересечение двух вертикальных плоскостей определяет положение вертикальной оси z, пересечением обеих вертикальных плоскостей с горизонтальной определяются положения двух горизонтальных осей х и у. 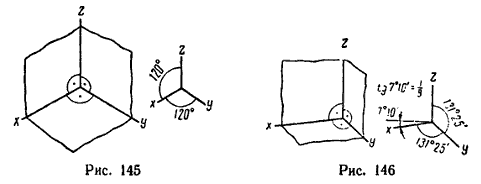 На рис. 146 представлены те же три взаимно перпендикулярные плоскости в диметрической проекции, а на рис. 147 – в фронтальной диметрическои проекции. На каждом рисунке справа показано положение осей при изображении соответствующей проекции. 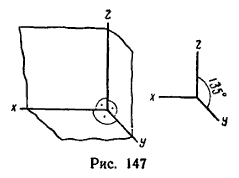 Если при решении задач, в которых рассматривается
пространственная система сил, трудно представить взаимное расположение
сил или их расположение относительно выбранных осей координат, то
следует изготовить из плотной бумаги модель трех пересекающихся под
прямым углом плоскостей, а линии пересечения плоскостей выделить
цветными линиями и обозначить их соответственно х, у и z. В такой модели
трех взаимно перпендикулярных осей можно помещать модели систем сил,
рассматриваемых в задаче, изготовленные из пластилина, проволочек и
спичек. § 18. Правило параллелепипеда силПростейшую пространственную систему сходящихся сил образуют три силы, приложенные к одной точке. Для сложения таких трех сил применяется правило параллелепипеда (рис. 148). Если даны силы P1, P2 и P3, то заменяющая их действие равнодействующая R по модулю и направлению соответствует диагонали АЕ параллелепипеда, ребра которого AB, АС и AD соответствуют трем силам. 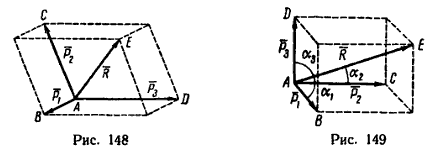 В частном случае, который наиболее характерен для решения практических задач, три данные силы P1, P2 и P3 взаимно перпендикулярны и тогда при их сложении образуется прямоугольный параллелепипед (рис. 149). В этом случае модуль равнодействующей
Так же как и правило параллелограмма (см. § 1, 5 и
6), правило параллелепипеда можно использовать не только при сложении
сил, но и при разложении данной силы на три составляющие. Наиболее часто
производят разложение силы на составляющие, действующие по трем взаимно
перпендикулярным направлениям. § 19. Проекция силы на три взаимно перпендикулярные оси. Определение равнодействующей системы пространственных сил, приложенных к точкеЕсли требуется определить проекции силы Р на три взаимно перпендикулярные оси (рис. 152), то обычно силу проектируют сначала на одну из плоскостей (например, горизонтальную), а уже затем на оси, расположенные в этой плоскости. При этом нужно обратить внимание на то, что в отличие от проекций силы на оси, являющихся скалярами, проекция силы на плоскость (Pxy на рис. 152) – величина векторная. Легко заметить, что на трех взаимно перпендикулярных проекциях можно построить прямоугольный параллелепипед, диагональю которого является проектируемый вектор. 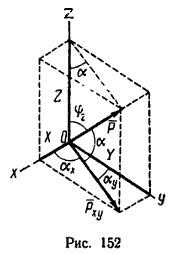 Из рис. 152 видно, что проекция на горизонтальную плоскость
Если же известны углы φx и φy (на рисунке они не показаны), образуемые вектором Р с осями х и у, то его проекции на эти оси соответственно равны
При помощи проекций сил на три оси легко определить равнодействующую системы сил, приложенных к точке. Для этого необходимо: 1) выбрать расположение осей так, чтобы проекции всех сил определились простейшим образом; 2) найти проекции всех сил на каждую из осей; 3) сложить проекции всех сил на каждую из осей и найти таким образом три проекции искомой равнодействующей на оси:
4) определить модуль равнодействующей R:
5) определить направление равнодействующей, найдя какие-либо два угла из трех:
§ 20. Равновесие пространственной системы сходящихся силЕсли система сходящихся сил уравновешена, то ее
равнодействующая R=0, а это означает, что и проекции равнодействующей на
три взаимно перпендикулярные оси равны нулю (XR=0, YR=0, ZR=0). Отсюда образуются три уравнения равновесия:
При помощи этих уравнений и решаются задачи на равновесие пространственной системы сходящихся сил. Уравнений равновесия – три, следовательно,
статически определимой является такая пространственная система
сходящихся сил, в которой неизвестных сил не более трех. § 21. Момент силы относительно осиЧтобы определить момент силы Р относительно заданной или выбранной оси, например оси z (рис. 157), необходимо выполнить следующие операции: 1) расположить плоскость Н перпендикулярно оси z; 2) определить проекцию силы Р на плоскость H – найти PH; 3) из точки пересечения оси с плоскостью (из точки О) провести перпендикуляр к направлению проекции PH и определить длину этого перпендикуляра OA – плечо силы PH; 4) определить знак момента, придерживаясь такого правила: посмотрим на плоскость Н со стороны положительного направления оси, если увидим, что проекция PH поворачивает плечо против хода часовой стрелки, значит момент имеет положительный знак; а если проекция PH поворачивает плечо по часовой стрелке (как это показано, например, на рис. 157), момент имеет отрицательный знак; 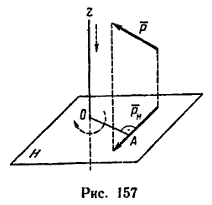 5) находим числовое значение момента силы Р относительно оси; для этого PH – модуль проекции силы Р на плоскость, перпендикулярную к оси, умножаем на плечо OA. Таким образом (см. рис. 157)
Момент силы относительно оси, так же как и момент силы относительно точки, измеряется по Международной системе (СИ) в ньютон-метрах (Н*м), а по технической системе (МКГСС) – в кГ*м. Для успешного решения задач и облегчения составления уравнений моментов относительно осей нужно иметь в виду три частных случая, в которых момент силы относительно оси равен нулю (рис. 158): Случай 1-й (рис. 158, а). Сила Р или линия ее действия пересекает ось; в этом случае плечо OA=0, поэтому PH*OA=0. Случай 2-й (рис. 158, б). Линия действия силы Р параллельна оси; в этом случае PH=0, поэтому PH*OA=0. Случай 3-й (рис. 158, в). Линия действия силы Р совпадает с осью; в этом случае и PH=0 и плечо OA=0. 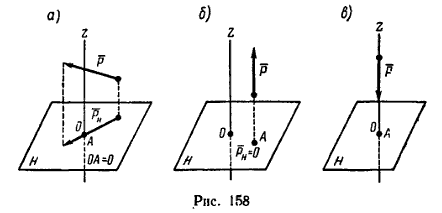 § 22. Равновесие произвольной пространственной системы силПроизвольную пространственную систему сил, так же как и плоскую, можно привести к одной точке и заменить главным вектором Rгл и главным моментом Mгл. Только в этом случае линия действия главного вектора может находиться не в плоскости действия главного момента. Если Rгл=0 и Mгл=0, то система сил уравновешена и отсюда образуется система шести уравнений равновесия:
Первые три уравнения (уравнения проекций) получены из условия Rгл=0. Если главный вектор равен нулю, то и алгебраические суммы проекций всех сил на каждую из осей также равны нулю. Последние три уравнения (уравнения моментов) получены из условия Mгл=0. Если главный момент системы сил равен нулю, то алгебраические суммы моментов сил относительно каждой из осей равны нулю. Для облегчения составления уравнений равновесия тело, равновесие которого рассматривается, целесообразно изображать вместе с действующими на него силами в проекциях на три основные плоскости, т. е. изображать вид спереди, вид сверху и один боковой вид – вид слева или вид справа (см. задачи 115, 116 и 117). 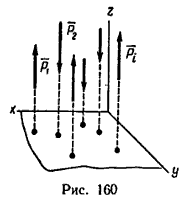 В частном случае линии действия сил, образующих пространственную систему, могут оказаться параллельными. Тогда одну из осей (например, ось z) выгодно расположить параллельно силам (рис. 160), а две другие оси расположатся в плоскости, перпендикулярной к линиям действия сил. Легко понять, что для уравновешенной пространственной системы параллельных сил вместо шести уравнений можно составить лишь три: алгебраическую сумму проекций сил на ось, параллельную данным силам, и два уравнения моментов относительно двух других осей. Остальные уравнения превратятся в тождество вида 0=0. В соответствии с расположением осей (см. рис. 160) уравнения равновесия имеют вид:
Для пространственной системы параллельных сил можно
составить лишь три уравнения равновесия, поэтому, чтобы задача была
статически определимой, в ней должно содержаться не более трех
неизвестных сил. Одной из типичных задач, в которых применяются уравнения равновесия пространственной системы сил, является задача определения реакций опор вала какой-либо машины. Задачи этого типа можно решать так же, как задачи 115 или 116, т. е. при помощи проекций вала вместе с векторами заданных и искомых сил на три взаимно перпендикулярные плоскости. Но в некоторых случаях оказывается более рациональным несколько иной прием решения, основанный на приведении сил к оси вала. В качестве примера для такого решения возьмем вал одного из многочисленных видов редукторов (редуктором называется механическое устройство для передачи мощности от двигателя, вал которого вращается с большой скоростью, к рабочей машине, вал которой имеет скорость вращения, в несколько раз меньшую). | ||
| Категория: Теоретическая механика (термех) | Добавил: Alexs | ||
| Просмотров: 3766 | Загрузок: 0 | Комментарии: 1 | ||
| Всего комментариев: 0 | |